Robô aspirador: o que muda entre R$ 800 e R$ 4.000
Navegação aleatória contra mapeamento a laser, base de autoesvaziamento e o que realmente decide se o robô vai ser usado ou esquecido.
Robô aspirador e passa-pano: o que muda entre navegação por sensor e por LiDAR, quando o autoesvaziamento compensa e o custo que vem depois da compra.
13 modelos com ficha técnica. Escolha dois ou mais para comparar lado a lado. As fotos vêm da página do produto no varejo e servem para identificar o modelo — não são fotos nossas.
 Xiaomi Robot Vacuum S40C O melhor custo-benefício da faixa intermediária a partir de R$ 1.250
 Xiaomi Robot Vacuum S40 Sucção alta sem ir para a faixa premium a partir de R$ 1.150 foto ainda não apurada Roborock Q7 MAX Quem tem carpete ou tapete grosso R$ 2.752
 Roborock Q7 L5+ Autoesvaziamento pelo menor preco da marca a partir de R$ 1.950
 Xiaomi Robot Vacuum X10 Quem tem alergia e quer o po selado R$ 3.148 – R$ 4.199
 Dreame D10 Plus Gen 2 Sucção forte com base, sem chegar ao topo de linha R$ 2.200 - R$ 3.000 foto ainda não apurada Roborock Qrevo Pro Quem quer o pano lavado em água quente R$ 6.997 foto ainda não apurada Dreame L10s Ultra Gen 2 Ciclo completo sem intervenção R$ 5.000 - R$ 6.500
 Xiaomi Robot Vacuum X20+ Alternativa de ciclo completo com preco menor que o topo R$ 4.800 – R$ 6.000
 Kärcher RCV 3 Quem quer um robô com navegação a laser (LiDAR) que também passa pano a partir de R$ 2.200
 Kärcher RCV 1 Quem quer um robô simples, comandado por controle remoto, para varrer e aspirar piso liso de apartamento pequeno, sem aplicativo nem mapa a partir de R$ 550 ficha conferida na fonte
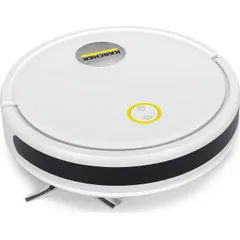 Kärcher RCV 2 Quem quer aspirar e passar pano úmido comandando pelo aplicativo, e dispensa o mapa a laser dos RCV mais caros R$ 1.100 – R$ 1.300 ficha conferida na fonte
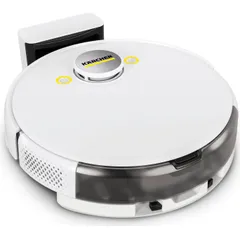 Kärcher RCV 5 Casa com tapete e chão cheio de cabo, meia ou sapato, para quem quer o robô desviando sozinho e evitando o tapete no modo pano a partir de R$ 3.350 ficha conferida na fonte
Nenhum modelo desta categoria bate com o que você digitou.
1 publicação sobre o que muda na prática entre um modelo e outro.
Navegação aleatória contra mapeamento a laser, base de autoesvaziamento e o que realmente decide se o robô vai ser usado ou esquecido.